Как рассчитать мощность вала двигателя, адаптированную к двигателю
2026-10-09
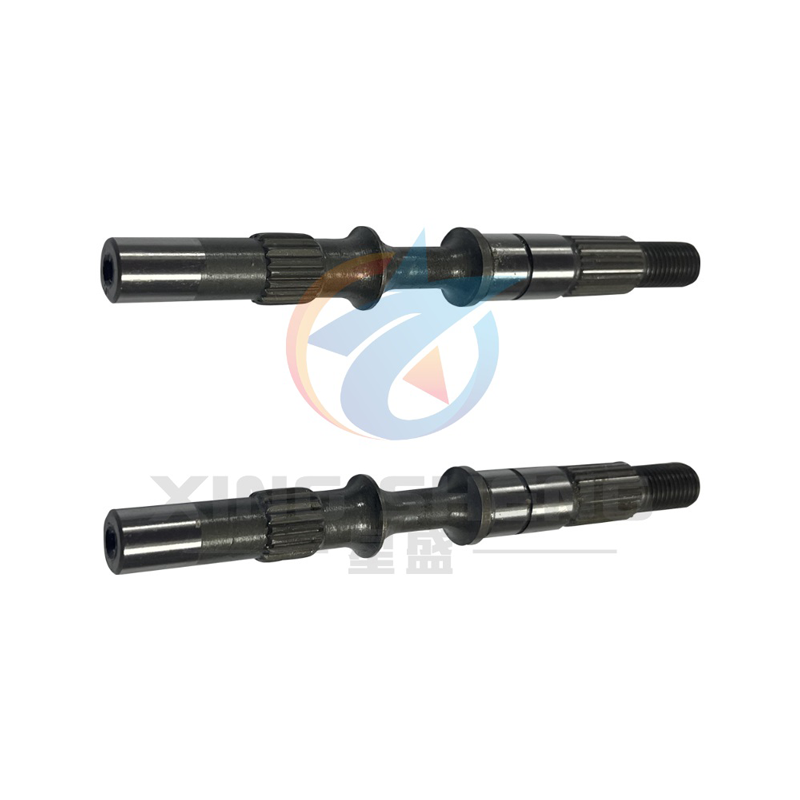
Основа расчета вала двигателя и мощности адаптированного двигателя основана на механических несущих характеристиках вала в сочетании с соотношением преобразования между условиями нагрузки, крутящим моментом и скоростью. Это ключевое звено в выборе системы передачи, а не прямое применение одной формулы.
Прежде всего, базовое соотношение преобразования между мощностью, крутящим моментом и скоростью является основой: формула корреляции между выходной мощностью двигателя (единица измерения кВт), крутящим моментом передачи вала (единица измерения Н·м) и скоростью (единица измерения об/мин) равна ( P = frac{T cdot n}{9550} ), эта формула является основной логикой расчета адаптации. Его суть в сохранении энергии – мощность равна крутящему моменту, умноженному на угловую скорость. После преобразования об/мин в международную систему единиц (рад/с) для угловой скорости константа 9550 представляет собой производное фиксированное значение (( omega = frac{2pi n}{60} ), которое после замены упрощается.
Первым этапом расчета адаптации является определение допустимого крутящего момента вала, который определяется материалом, диаметром и другими конструктивными параметрами вала. Теоретический расчет прочности на кручение широко используется в технике: при воздействии крутящего момента на круглый вал коэффициент сечения кручения ( W_t approx 0,2d^3 ) (d — диаметр вала, единица измерения м), а допустимое напряжение сдвига ( [tau] ) определяется характеристиками материала. Например, обычно используемый вал из стали 45 имеет давление 35–45 МПа, а вал из легированной стали — 50–80 МПа. Отсюда выводится формула допустимого крутящего момента: ( T_{Xu} = [tau] cdot W_t approx [tau] cdot 0.2d^3 ). Это значение представляет собой статический крутящий момент, который может выдержать вал, и является основой верхнего предела адаптации мощности.
На втором этапе необходимо ввести коэффициент рабочей нагрузки, который является ключом к предотвращению сбоев в практических приложениях. Теоретически рассчитанный допустимый крутящий момент является идеальным состоянием. Фактическая нагрузка имеет ударную, переменную или колебательную форму, поэтому ее необходимо умножить на коэффициент нагрузки K: 1,0–1,2 для плавной продолжительной нагрузки, 1,2–1,5 для средней ударной нагрузки и 1,5–1,8 для ударной нагрузки или частого запуска и остановки. В это время рабочие условия, которым должен соответствовать вал, следующие: ( T_{Xu} geq K cdot T_{work} ), где рабочий крутящий момент ( T_{work} = frac{9550 cdot P_{load}}{n} ) (( P_{load} ) — это мощность, необходимая для фактической нагрузки).
Объединив приведенные выше формулы, можно напрямую получить адаптированный диапазон мощности двигателя. Например: для определенного сценария передачи требуется скорость 1000 об/мин, мощность нагрузки 2 кВт, что является стабильной нагрузкой, диаметр вала 30 мм, материал – сталь 45, а допустимое напряжение сдвига – 40 МПа. Подставляем в расчет: допустимый крутящий момент ( T_{Xu} = 40 times 10^6 times 0,2 times (0,03)^3 = 40 times 10^6 times 0,2 times 2,7 times 10^{-5} = 216 , Н·м ); рабочий момент ( T_{work} = frac{9550 times 2}{1000} = 19,1 , Н·м ); коэффициент рабочего состояния равен 1,1, а требуемый крутящий момент нагрузки равен ( 19,1 times 1,1 = 21,01 , Н·м ), что намного меньше допустимого крутящего момента, что указывает на то, что вал может быть адаптирован к двигателям мощностью около 2 ~ 2,5 кВт и соответствует требованиям по запасу прочности.
Кроме того, в особых сценариях требуется дополнительная проверка жесткости или усталостной прочности. Когда длина вала превышает 1 м, а скорость вращения превышает 3000 об/мин, крутильная деформация повлияет на точность передачи, и необходимо проверить угол скручивания ( theta = frac{T cdot L}{G cdot I_p} leq 0,5^circ/m ) (G — модуль сдвига, I_p — полярный момент инерции). В это время допустимый крутящий момент будет дополнительно ограничивать мощность адаптации; для валов с длительными знакопеременными нагрузками допустимое напряжение сдвига необходимо уменьшить в соответствии с усталостной прочностью, а мощность адаптации необходимо уменьшить на 10–20 % соответственно.
Таким образом, расчет мощности адаптации вала двигателя представляет собой логическую цепочку «базовое преобразование – допустимая нагрузка – коррекция рабочего состояния – специальная проверка». В основе лежит конструктивная способность и фактические требования к нагрузке балансирного вала, а не просто соответствие номинальной мощности. В соответствии со сценарием необходимо оставить разумный запас, чтобы избежать рисков отказа, таких как поломка вала и вибрация.